La voiture autonome n’a pas un inventeur unique. Derrière cette technologie se superposent des décennies d’expérimentations, des laboratoires universitaires, des agences militaires et des entreprises privées qui ont chacun apporté une brique. Retracer cette généalogie oblige à remonter bien avant les projets médiatisés de Google ou Tesla, jusqu’à des prototypes oubliés des années 1950.
Voiture autonome et infrastructure : les expériences oubliées des années 1950-1960
Les contenus qui circulent sur le sujet démarrent souvent aux années 1980 ou au DARPA Grand Challenge. L’histoire commence plus tôt. Dans les années 1950, la Radio Corporation of America (RCA) met au point un système d’automobile guidée par des câbles électriques intégrés dans la chaussée, avec une démonstration en grandeur réelle dès 1958.
Lire également : Quel type de voiture acheter pour ne pas perdre d'argent ?
Dans les années 1960, le Road Research Laboratory britannique pousse le concept plus loin. Un prototype de Citroën DS automatique, guidé par des bandes magnétiques enfouies dans la route, est testé sur piste à des vitesses atteignant environ 130 km/h.
Ces expériences révèlent un paradigme aujourd’hui largement abandonné : l’autonomie du véhicule reposait alors sur une co-invention entre la voiture et son infrastructure. Le véhicule ne « voyait » pas son environnement, il suivait un rail invisible. Ce modèle supposait des investissements routiers considérables, ce qui explique en partie pourquoi il n’a jamais dépassé le stade expérimental.
A lire également : Quelle démarche faut-il faire pour mettre une voiture en collection ?
Stanford Cart et laboratoire de Tsukuba : la vision par ordinateur entre en jeu
Le basculement vers un véhicule capable de percevoir son environnement sans infrastructure dédiée se produit dans les années 1960-1970, dans les laboratoires d’intelligence artificielle. Le Stanford Cart, développé à l’université Stanford, est l’un des premiers véhicules à utiliser la vision par ordinateur pour se déplacer de manière autonome. Ce chariot télécommandé à l’origine a progressivement intégré des caméras et un traitement d’image embarqué.
Au Japon, le laboratoire d’ingénierie mécanique de Tsukuba travaille en parallèle sur un véhicule capable de suivre des marquages au sol grâce à un système de caméras. Ces travaux japonais, moins cités dans les sources francophones, posent les bases d’une approche où le véhicule autonome embarque sa propre intelligence au lieu de dépendre de la route.
La différence entre ces projets et les expériences RCA ou britanniques est fondamentale. On passe d’un véhicule passif sur une route active à un véhicule actif sur une route ordinaire. Ce changement de paradigme conditionne toute la suite de l’histoire.
DARPA Grand Challenge : le catalyseur militaire de la conduite autonome
L’agence américaine DARPA (Defense Advanced Research Projects Agency) organise en 2004 son premier Grand Challenge, une course de véhicules autonomes dans le désert du Nevada. Aucun concurrent ne termine le parcours cette année-là. En 2005, cinq véhicules franchissent la ligne d’arrivée.
L’impact de ces compétitions sur le développement du véhicule autonome dépasse le cadre militaire. Elles ont fonctionné comme un accélérateur en réunissant des équipes universitaires, des ingénieurs en robotique et des financements publics autour d’un objectif concret. Plusieurs figures clés de l’industrie actuelle sont passées par ces challenges :
- Sebastian Thrun, responsable de l’équipe Stanford victorieuse en 2005, dirige ensuite le projet Google Self-Driving Car qui devient Waymo
- Chris Urmson, membre de l’équipe Carnegie Mellon, rejoint également Google avant de fonder Aurora Innovation
- Le format compétitif a permis de tester des approches radicalement différentes (LiDAR, caméras stéréo, radar) sur un terrain réel, pas seulement en simulation
Le DARPA Grand Challenge n’a pas inventé la voiture autonome, mais il a transformé un sujet de recherche académique en projet industriel.
De Waymo aux navettes Navia : la question de la commercialisation
Google lance son programme de voiture autonome en 2009, directement issu des travaux post-DARPA. Le projet devient Waymo en 2016. Le service commercial Waymo One propose aujourd’hui des courses en robotaxi dans plusieurs villes américaines.
En parallèle, un chaînon souvent absent des récits dominants mérite attention. Au début des années 2010, le français Pierre Lefevre et la société Induct développent la navette autonome Navia. Ce véhicule électrique sans conducteur, conçu pour des environnements à basse vitesse (campus, aéroports, zones piétonnes), représente une approche différente du robotaxi urbain. La navette Navia a servi de point de départ à plusieurs programmes européens de mobilité autonome.
Cette dualité illustre un point que la question « qui a inventé la voiture autonome » tend à masquer. Il n’existe pas une voiture autonome, mais des niveaux d’autonomie et des cas d’usage distincts :
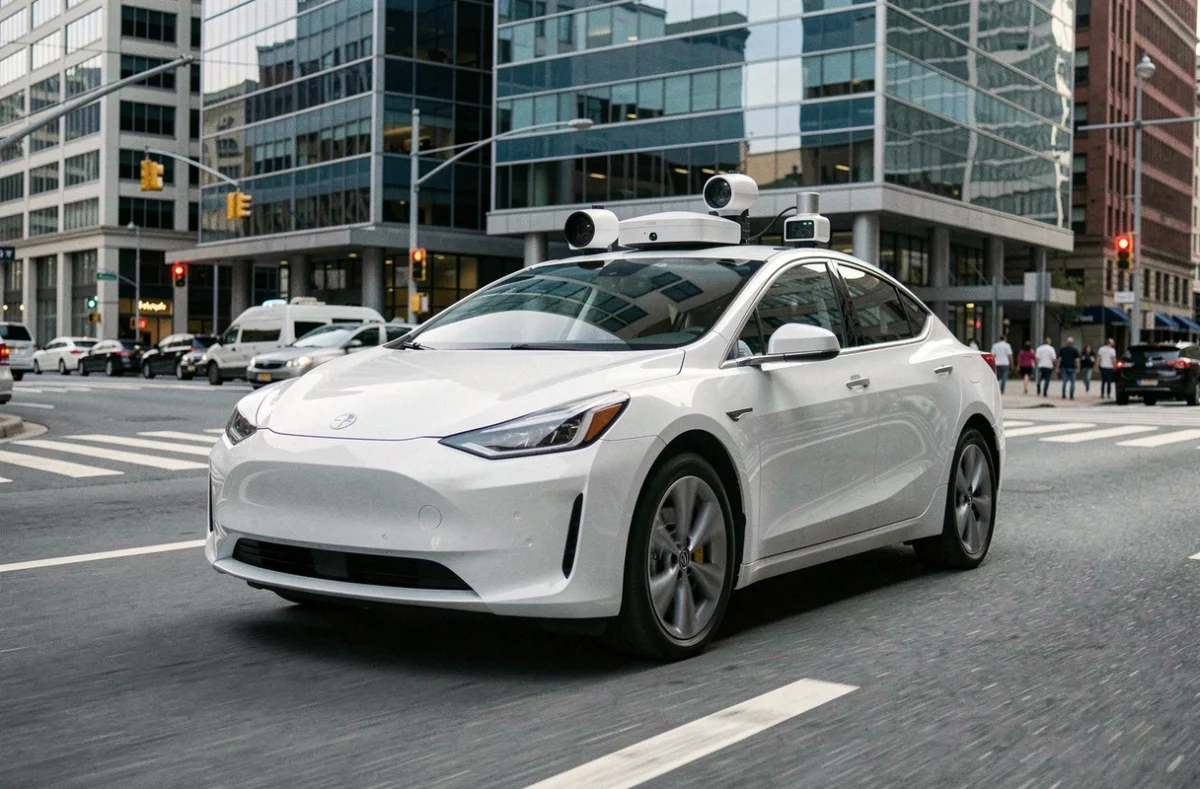
- Les robotaxis (Waymo, Cruise) visent la conduite urbaine sans conducteur, avec des capteurs LiDAR et des cartographies haute définition
- Les navettes autonomes (Navia, EasyMile) opèrent sur des trajets prédéfinis à vitesse réduite
- Les systèmes d’aide à la conduite (Tesla Autopilot, Super Cruise de GM) restent des assistances de niveau 2 ou 3, où le conducteur doit pouvoir reprendre le contrôle
- Les projets de camions autonomes (Aurora, TuSimple) ciblent le transport longue distance sur autoroute
Niveaux d’autonomie et cadre réglementaire : où en est le véhicule autonome
La classification SAE, adoptée internationalement, distingue six niveaux d’autonomie, de 0 (aucune automatisation) à 5 (autonomie totale sans intervention humaine). La plupart des systèmes commercialisés aujourd’hui se situent au niveau 2 ou 3. Le niveau 5, celui d’un véhicule capable de circuler partout sans conducteur, reste un objectif non atteint.
Le cadre réglementaire progresse de manière inégale selon les pays. Certaines juridictions américaines autorisent les robotaxis sans opérateur de sécurité. En Europe, les avancées législatives sont plus prudentes, avec des autorisations limitées à des contextes précis (autoroute, vitesse réduite).
Les données disponibles ne permettent pas de fixer une date pour l’arrivée d’un véhicule de niveau 5 en conditions réelles. Les défis restants ne sont pas seulement technologiques (conditions météorologiques dégradées, scénarios de circulation imprévisibles), ils sont aussi juridiques et assurantiels.
Attribuer l’invention de la voiture autonome à une seule personne revient à ignorer que cette technologie résulte d’une accumulation de ruptures successives : câbles dans la chaussée dans les années 1950, vision par ordinateur dans les années 1970, compétitions DARPA dans les années 2000, puis industrialisation par les géants technologiques. La voiture autonome est une invention collective qui s’étend sur plus de sept décennies, et dont le dernier chapitre reste à écrire.